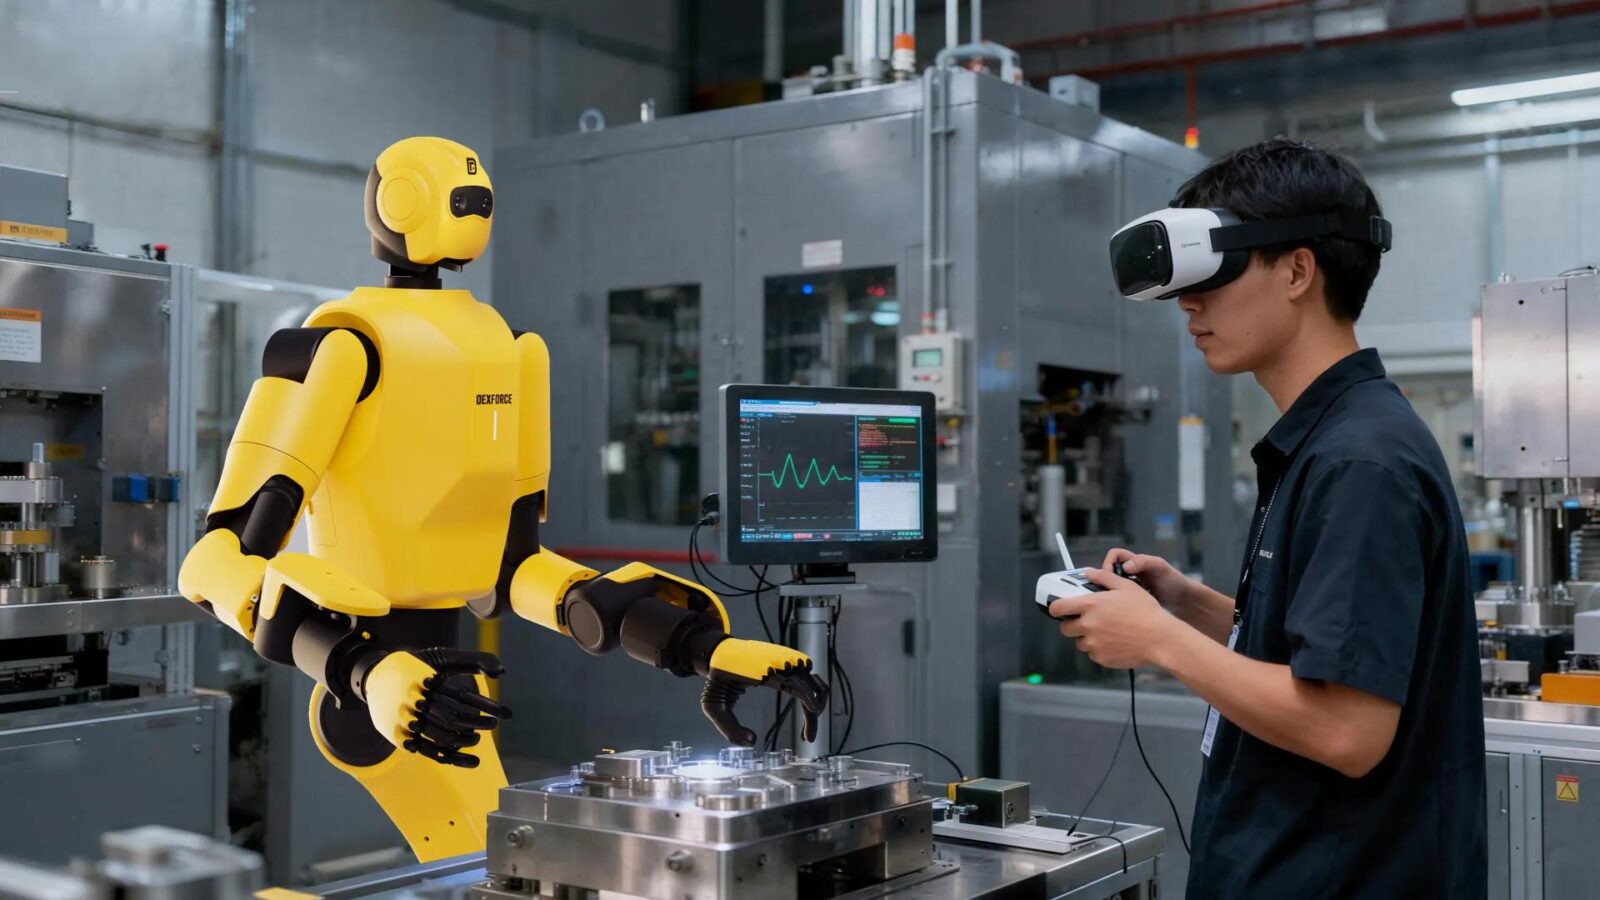
Кинеската технолошка компанија DexForce развива систем што користи вештачка интелигенција и виртуелни симулации за да ги обучува хуманоидните роботи, со што значително се намалуваат трошоците и времето потребно за нивниот развој.
Додека светските технолошки гиганти се натпреваруваат кој ќе го создаде најспособниот хуманоиден робот, кинеската компанија DexForce се обидува да реши еден од најголемите проблеми во роботиката – како машините да научат што повеќе, без секоја задача да ја повторуваат илјадници пати во реалноста.
Наместо роботите физички да ги извршуваат истите движења додека не ги совладаат, компанијата создава дигитални симулации во кои машините можат да вежбаат различни ситуации.
Во виртуелната средина роботот учи да препознава предмети, да се движи и да извршува задачи, а потоа стекнатото знаење се пренесува на вистинска машина.
Роботите прво вежбаат во виртуелен свет
Традиционалната обука на роботите често подразбира собирање големи количества податоци од вистински физички активности.
Тоа е скап и бавен процес бидејќи вклучува опрема, оператори и многубројни повторувања.
DexForce користи синтетички податоци, генерирани во компјутерски симулации, за да ги обучува своите системи.
Целта е роботите да можат полесно да се приспособуваат на нови околности, наместо да извршуваат само однапред програмирани движења.
Технологијата веќе привлекува милионски инвестиции
Компанијата со седиште во Шенжен обезбедила финансиска инвестиција од околу 147 милиони долари во нова инвестициска рунда.
Нејзината проценета вредност надминува 1,4 милијарди долари, што покажува колкав интерес постои за развојот на интелигентни роботи.
Меѓу инвеститорите се Lenovo Capital, Lens Technology и неколку кинески државни инвестициски фондови.
Според Ројтерс, технологиите на DexForce веќе ги користат производители како Toyota, Samsung и Foxconn, додека роботи на компанијата се применуваат во јавни услуги во повеќе од 15 кинески градови.
Дали ова е почеток на нова генерација роботи?
Една од најголемите пречки за масовна употреба на хуманоидните роботи е нивната ограничена способност самостојно да се снаоѓаат во непознати ситуации.
Робот може успешно да извршува задача во фабрика, но истата задача да му претставува проблем доколку предметите се поставени поинаку или средината се промени.
Развојот на системи што учат преку симулации би можел да го забрза решавањето на ваквите проблеми, иако пренесувањето на виртуелно стекнатото знаење во реалниот свет и понатаму претставува голем технолошки предизвик.
Целта на DexForce е роботите да развијат поголема самостојност и способност да извршуваат различни физички задачи без постојано човечко управување.