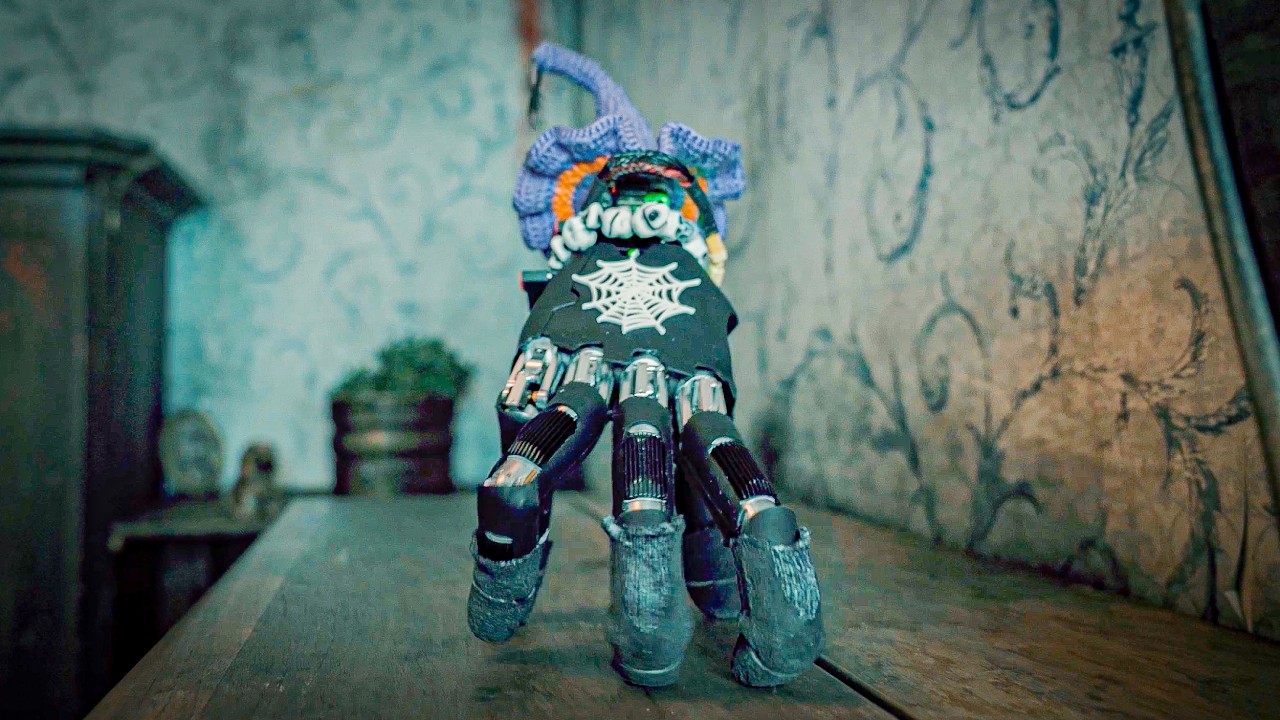
Истражувачки тим од Федералниот институт за технологија во Цирих (ЕТХ Цирих) конструираше автономна роботска рака која се движи самостојно користејќи ги прстите како нозе. Наместо да биде прицврстен за статична основа или големо роботско тело, овој уред сам ползи низ просторот, препознава пречки и извршува прецизни физички задачи. Овој интелигентен механизам покажува нов правец во развојот на практичната роботика, каде екстремитетите добиваат сопствена мобилност и способност за снаоѓање во непредвидлива средина.
Инженерите од лабораторијата за роботски системи на ЕТХ Цирих постигнаа спој меѓу одење и прецизна манипулација кај единечен механички екстремитет. Повеќето индустриски раце бараат фиксна основа или тешки тркала за движење. Наспроти нив, прототипот од Цирих користи пет флексибилни прсти со повеќе зглобови кои овозможуваат стабилно чекорење по рамни и нерамни површини.
Кога раката ќе стигне до целта, таа не застанува. Еден или два прста остануваат како потпора на тлото, додека останатите фаќаат предмети, притискаат тастатура или поместуваат прекинувачи. Ваквата независност го намалува просторот потребен за сложени индустриски машини.
Стабилноста на конструкцијата се потпира на напредни алгоритми за засилено учење (reinforcement learning). Камерите и сензорите за притисок на врвовите од прстите испраќаат податоци до контролната единица во реално време, што овозможува раката сама да ја процени цврстината на подлогата. Доколку се лизне или наиде на скалило, системот за неколку милисекунди го прераспределува тежиштето за да спречи превртување.
Научниците посочуваат дека инспирацијата доаѓа од биолошките организми каде секој дел од телото има повеќекратна улога. Наместо конструкцијата да троши енергија за носење масивен труп, целата механика е сместена во самата дланка.
Ваквите компактни системи отвораат нови можности за пребарување на тешко достапни места каде стандардните роботи на тркала не можат да поминат. Ова вклучува руинирани објекти, тесни инсталациски канали, но и лабораториски средини каде е потребна деликатна работа без присуство на луѓе.